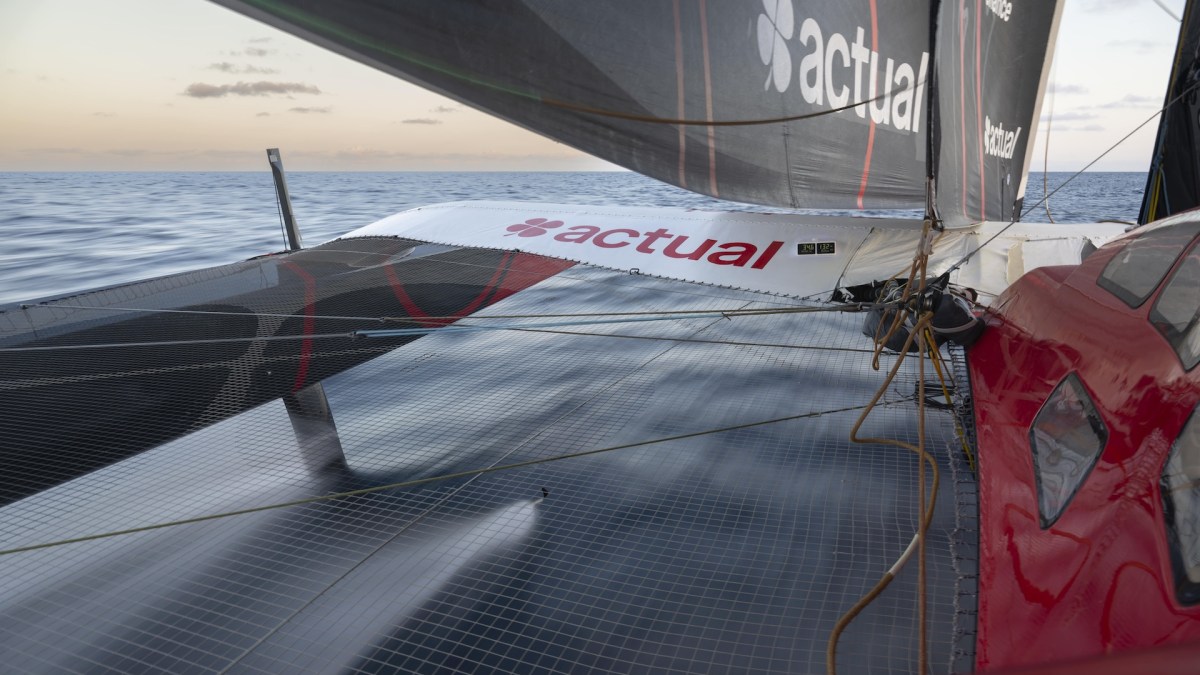
Le 24 septembre, j’ai embarqué sur Actual Ultim 4, un trimaran de 16 tonnes qui a déjà dépassé les 95 km/h en volant au-dessus de l’eau, pour un sprint chronométré au large de Lorient. Lors de ma session, en fin de matinée, faute de vent, il n’a pas décollé, mais il m’a quand même emmené plus vite que je n’étais jamais allé à la voile.
Pendant ces deux jours, j’ai surtout découvert que sa technologie se voit à peine : elle sert d’abord à terre, au bureau d’études, et son skipper, Anthony Marchand, la tient pour un bonus. Le dimanche 1er novembre, il a pris le départ de sa toute première Route du Rhum.
Ce jour-là, 115 skippers ont quitté Saint-Malo pour rallier Pointe-à-Pitre en solitaire, soit 3 542 milles, environ 6 560 kilomètres. Huit d’entre eux barrent des Ultim, des trimarans de 32 mètres de long et 23 mètres de large qui « volent » sur des ailes immergées, les foils, et qu’on surnomme volontiers les Formule 1 des mers.
Jeudi 24 septembre, dans les Coureaux de Groix, les Ultim engagés dans les 24H Ultim, la dernière confrontation avant la Route du Rhum, s’élancent pour un run de vitesse : un mille nautique chronométré (1,85 km), bateau contre bateau. Je suis à bord, en ciré, cramponné dans un coin du cockpit où je ne gêne personne.
Il souffle 7 à 13 nœuds, soit 13 à 24 km/h, de quoi faire une jolie balade en croisière, et pourtant le trimaran accélère jusqu’à 17 nœuds, environ 31 km/h. À titre de comparaison, un voilier de croisière de 10 mètres, comme ceux sur lesquels je navigue habituellementhn, plafonne autour de 7 nœuds dans de bonnes conditions.
À quai, la bête impressionne, avec son mât de 37 mètres, la hauteur d’un immeuble de douze étages, mais une fois lancée elle se met en mouvement avec une facilité déconcertante, et on oublie les 16 tonnes de carbone sous ses pieds.
Un Ultim décolle autour de 22 nœuds de vitesse, environ 40 km/h : il nous en manquait cinq. C’est d’autant plus frustrant que l’équipe a justement passé l’été à rendre son bateau capable de décoller plus tôt dans le petit temps, et qu’une fois en vol, la vitesse grimpe vite : le Team Actual revendique une pointe à 51,7 nœuds, environ 96 km/h, pour ce trimaran.
Sous les coques, les foils fonctionnent comme l’aile d’un avion : plus le bateau va vite, plus ils génèrent de portance, jusqu’à soulever la coque hors de l’eau. La traînée s’effondre alors, et le bateau accélère encore. Le plafond vient de l’eau elle-même.
À très grande vitesse, la pression chute tellement sur la face supérieure du foil que l’eau se met à bouillir à froid : c’est la cavitation. Le foil glisse dans des bulles de vapeur, perd sa portance, et le bateau retombe sur lui-même.
Avant de naviguer, j’avais visité le bateau à quai avec les ingénieurs, et la première surprise, c’est que la technologie ne se voit pas. Les trois LiDAR du pont sont en partie cachés dans des carénages, parce que sur un bateau qui se joue à quelques centièmes de nœud, tout ce qui dépasse freine, et la fibre optique est noyée dans la structure. Bref, de l’extérieur, Actual Ultim 4 ressemble à un très gros voilier en carbone, et il faut descendre dans la cale pour trouver son laboratoire.
On y trouve des onduleurs, une demi-douzaine de petites batteries et un mini PC grand public, du genre de ceux que l’on teste chez Frandroid. C’est lui qui gère les LiDAR, et c’est l’un des rares éléments du bord à ne pas être doublé, alors que partout ailleurs la redondance est la règle : si un système critique lâche au milieu de l’Atlantique, un autre doit prendre le relais.
L’exception s’explique simplement : les LiDAR servent à apprendre à mieux régler la voile, et si le mini PC plante en course, Anthony Marchand perd des données mais le bateau garde toute sa vitesse. Reste la question de l’énergie, cruciale pour un bateau qui doit tout produire lui-même pendant une semaine. Contrairement à ce que j’imaginais, il n’y a pas de panneaux solaires : deux éoliennes fournissent l’électricité (elles n’étaient pas montées lors de ma visite), et un moteur diesel sert à sortir du port ou, en course, à porter secours à un concurrent. Les écrans de bord, eux, sont des Garmin.
Le mât est la grande nouveauté de l’été. Posé à Lorient le 30 juin 2026 et construit par Lorima, il est deux mètres plus long que l’ancien, plus souple, et surtout « dynamique » : des vérins hydrauliques le cintrent volontairement pour changer la forme de la grand-voile, une idée venue de la Coupe de l’America.
L’objectif est d’obtenir une voile plus creuse et plus puissante pour décoller plus tôt quand le vent manque, précisément ce qui nous a fait défaut le 24 septembre. Selon Team Actual, près de la moitié du bateau a été modifiée pendant ce chantier, entre le mât, un nouveau jeu de voiles et une ergonomie repensée.
Pour savoir ce que fait réellement la voile, trois LiDAR la scannent à plusieurs hauteurs. Le principe est le même que sur certaines voitures autonomes ou au dos des iPhone Pro : un laser mesure des distances des milliers de fois par seconde, ce qui permet de reconstituer une forme en trois dimensions, ici le creux, le vrillage et les déformations de la grand-voile.
Le système, baptisé Exocet FlyingShape, a été développé par Pixel sur Mer, une PME de Lorient et Brest, avec la société MDS, installée à Auray.
Ces mesures ont apporté la seule vraie « révolution » de ma visite. Jusqu’ici, m’a-t-on expliqué au bureau d’études, on pensait que la manière de tendre la grand-voile jouait surtout sur sa partie basse. Les LiDAR ont montré que ce réglage agit aussi beaucoup tout en haut, à plusieurs dizaines de mètres au-dessus du pont, sur une partie de la voile qu’aucun marin ne peut observer précisément à l’œil nu, surtout de nuit et en solitaire.
Le LiDAR n’est qu’une source parmi d’autres. L’ensemble des capteurs d’Actual Ultim 4 produit 1 600 mesures différentes : vent, vitesse, cap, assiette, comportement du pilote automatique et, surtout, efforts subis par la structure. La fibre optique, 350 mètres au total, parcourt le mât, les flotteurs et les foils, et des capteurs gravés dans la fibre mesurent sa déformation, donc la pression qu’exercent le vent, la mer et le poids du bateau sur chaque pièce.
Le volume, en revanche, surprend par sa modestie : 300 à 400 Mo par jour de navigation, parce que les données sont compressées et qu’il s’agit surtout de chiffres, pas d’images. Netflix estime qu’une heure de série en 4K consomme environ 7 Go, si bien qu’une journée complète de télémétrie d’un Ultim pèse moins que quatre minutes de streaming.
Ces données ne restent pas à bord : une antenne Starlink les envoie au bureau d’études. Sur la Route du Rhum, les multicoques, dont les Ultim, ont en effet le droit d’être routés depuis la terre et d’échanger images et données avec leur équipe, ce qui est interdit aux monocoques comme les IMOCA et les Class40. Seules l’assistance physique et l’intervention à bord restent proscrites.
L’après-midi, direction le hangar de l’équipe, à la base des sous-marins de Lorient, là où la comparaison avec la Formule 1 prend tout son sens. Le bureau d’études compte six à huit ingénieurs, selon le team manager Yves Le Blévec, sur une vingtaine de personnes.
Il travaille sur un modèle numérique du bateau, d’abord très simplifié puis complexifié au fil des modifications, que les retours du skipper viennent corriger en permanence. Pour tester un réglage ou une manœuvre, l’équipe dispose même d’un simulateur qui se pilote, à ma grande surprise, avec un volant de PlayStation et des Steam Deck : on est loin des cockpits sur vérins des écuries de F1, mais ce matériel grand public suffit à voir comment le bateau réagit.
L’atelier est à l’avenant, entre les pièces imprimées en 3D, les machines à commande numérique et, dans un coin, l’ancien mât, cassé puis réparé, gardé au cas où. C’est là, à terre, que travaille l’intelligence artificielle : elle sert à modéliser le bateau et à faire parler les 1 600 mesures qui remontent du bord, à trier, croiser et repérer ce qui compte dans un flux qu’aucun humain ne pourrait éplucher seul.
À bord, en revanche, il n’y a presque pas d’IA. Le seul système qui s’en approche est le pilote automatique, vital puisqu’il garde le bateau en vol et sur sa trajectoire quand une rafale ou une vague bouscule tout, pendant que le skipper dort, mange ou règle une voile.
Sur Actual Ultim 4, ce pilote appartient à la gamme Exocet de Pixel sur Mer, la même PME que pour le LiDAR, qui a signé fin août un partenariat technologique de deux ans avec l’équipe. Attention toutefois à ne pas confondre : il lit ses capteurs et réagit selon des règles programmées. Il ne sait pas ce que le skipper aurait fait, et à réglages équivalents, tous les bateaux équipés du même pilote réagissent à peu près de la même façon.
L’étape suivante, dont on m’a parlé, passe par l’apprentissage automatique (machine learning) : le skipper barrerait lui-même une demi-heure, le pilote retiendrait ce qu’il fait à chaque rafale ou à chaque vague, puis finirait par barrer comme lui plutôt que comme tout le monde.
Le reste de l’électronique doit permettre d’éviter les chocs : en tête de mât, des caméras à zoom et infrarouges repèrent un autre navire, un conteneur tombé d’un cargo ou un cétacé, qui se retrouvent sous les étraves en quelques secondes à ces vitesses et que l’œil humain ne distingue pas de nuit.
Car au bout de la chaîne, il y a un homme qui dort peu. Sur une transatlantique, Anthony Marchand ne dort jamais plus de 10 à 20 minutes d’affilée, et environ quatre heures par 24 heures. À la vitesse moyenne de 27 nœuds, 20 minutes de sieste représentent près de 17 kilomètres parcourus les yeux fermés.